Esta página é a base do resto da seção Sistemas de controle. Se você nunca fez uma disciplina de controle, ou se já faz tempo, leia esta primeiro. Ela cobre só o necessário para acompanhar Dinheiro como sistema de controle e Autonomia de agentes como ganho de malha, com a mesma notação dos diagramas deles. Não há demonstrações aqui: só as ideias e o punhado de equações que as sustentam.
1. Malha aberta e malha fechada
Todo sistema de controle tem o mesmo elenco:
| Parte | O que faz | Exemplo: o aquecimento de um cômodo |
|---|---|---|
| Planta | O que está sendo controlado | O cômodo |
| Controlador | Decide o que fazer | A lógica do termostato |
| Atuação | A saída do controlador, que age sobre a planta | A potência do aquecedor |
| Saída | O que importa | A temperatura do cômodo |
| Referência | Onde você quer a saída (o setpoint) | 21 °C |
| Sensor | Mede a saída | O termômetro |
| Erro | Referência menos medição | Quanto falta para 21 °C |
| Perturbação | Qualquer coisa de fora que empurra a saída | Uma janela aberta |
Em malha aberta, o controlador define a entrada e nunca confere o resultado: você liga o aquecedor por uma hora e torce para o cômodo esquentar. Em malha fechada, a saída é medida e levada de volta, e o controlador age sobre o erro. Esse fio que leva a saída de volta à entrada é o que se chama de realimentação.
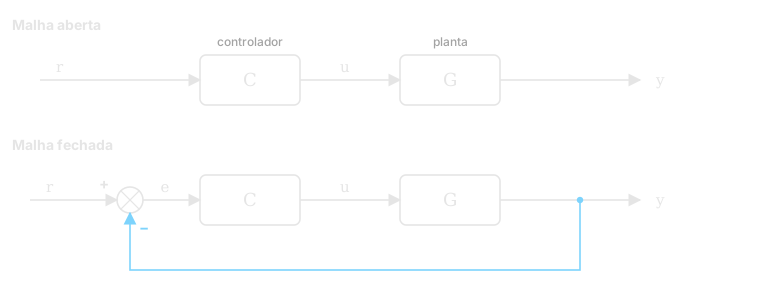
Figura 1. Em cima: malha aberta, a saída nunca é conferida. Embaixo: malha fechada, a saída é realimentada (em azul) e subtraída da referência.
Experimente a malha do termostato
Aumente a referência e abra a janela. O ambiente consegue se manter aquecido? Compare a realimentação com um aquecedor de potência fixa.
↩ O sensor retorna a temperatura ao termostato
Observe o erro diminuir enquanto o ambiente aquece. Abrir a janela aumenta a perda de calor; a realimentação mantém o aquecedor ligado por mais tempo.
Termostato: LIGA abaixo da referência − 0,3 °C; DESLIGA acima da referência + 0,3 °C. Entre esses limites, mantém o estado anterior.
Modelo ilustrativo · Exterior: 5 °C · 1 segundo = 2 minutos simulados · O gráfico mostra os últimos 60 minutos. A potência é limitada: com a janela aberta, referências altas podem ser inalcançáveis.
2. Como ler um diagrama de blocos
Diagramas de blocos são a língua da área. As regras são poucas:
- Um bloco multiplica sua entrada pelo que está escrito dentro dele, a sua função de transferência: saída (bloco) entrada.
- Um círculo é uma junção somadora. As entradas são somadas ou subtraídas conforme o sinal ao lado de cada seta.
- Um ponto é um ponto de ramificação: o mesmo sinal é copiado em dois fios. Um cruzamento sem ponto significa que os fios não estão ligados.
- O caminho direto vai da esquerda para a direita. O caminho de realimentação volta por baixo. Neste site, a realimentação é desenhada em azul.
- Uma seta diagonal atravessando um bloco significa que o ganho dele é ajustável: alguma outra coisa o sintoniza. Uma linha tracejada é um sinal lento, de supervisão, e não um que muda a todo instante.
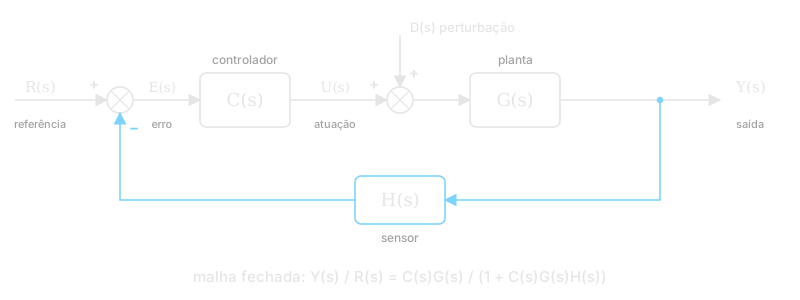
Figura 2. A malha de realimentação padrão, com uma perturbação entrando na entrada da planta e um sensor no caminho de realimentação.
Seguindo os sinais da figura 2, saem duas equações: e . Resolvendo as duas juntas:
O produto é o ganho de malha, o ganho total em uma volta pela malha. Essa única equação explica quase todo o valor da realimentação. Quando o ganho de malha é grande, a primeira fração tende a , então a saída segue a referência. A segunda tende a zero, então as perturbações são rejeitadas. A realimentação compra precisão e robustez e paga com o risco de instabilidade, que é o assunto do resto desta página.
O sinal de menos na junção faz dela uma realimentação negativa: a malha empurra contra os desvios. Com sinal de mais, vira realimentação positiva, em que a malha amplifica tudo o que vê. Isso é perigoso em um termostato, mas é exatamente como se comportam os juros compostos e o lucro reinvestido.
3. Funções de transferência e a transformada de Laplace
A dinâmica de uma planta costuma ser escrita com equações diferenciais. A transformada de Laplace as transforma em álgebra: uma derivada vira multiplicação por , e uma integral vira divisão por . É por isso que cada bloco desses diagramas é uma fração em .
| Elemento | Domínio do tempo | Função de transferência | Exemplo do dia a dia |
|---|---|---|---|
| Ganho | Uma alavanca | ||
| Integrador | Um tanque enchendo, um saldo bancário | ||
| Primeira ordem | Um café esfriando | ||
| Tempo morto | Um cano: o que entra sai segundos depois |
O integrador é o que você precisa conhecer. Um saldo bancário é a integral de tudo o que entra e sai. Um buffer em uma linha de produção é a integral da diferença entre a vazão de entrada e a de saída. Sempre que algo se acumula, existe um no diagrama.
4. Polos e estabilidade
Escreva uma função de transferência como fração. Os valores de que zeram o denominador são os polos, e são eles que decidem o comportamento. Cada polo contribui com um termo do tipo na resposta:
- Um polo real decai. O sistema se acomoda.
- Um polo real cresce sem limite. O sistema é instável.
- Um par complexo oscila na frequência , decaindo se e crescendo se .
A regra, então, é geométrica. Coloque os polos no plano s complexo: o sistema é estável quando todos os polos estão no semiplano esquerdo.
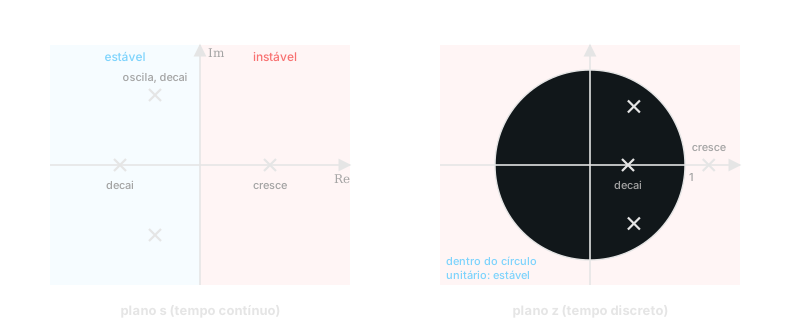
Figura 3. À esquerda: em tempo contínuo, polos no semiplano esquerdo decaem e polos no semiplano direito crescem. À direita: em tempo discreto, a fronteira é o círculo unitário.
Um exemplo rápido: tem função de transferência e um polo em . Com , o crescimento é exponencial. É um sistema instável no sentido do livro-texto, e também é uma conta de poupança. Se "instável" é ruim depende de você querer ou não que aquilo cresça.
5. Amortecimento e a resposta ao degrau
A forma clássica de ver o caráter de um sistema é a resposta ao degrau: mude a referência de repente e observe a saída. Muitos sistemas reais se comportam como um sistema de segunda ordem, com frequência natural e coeficiente de amortecimento :
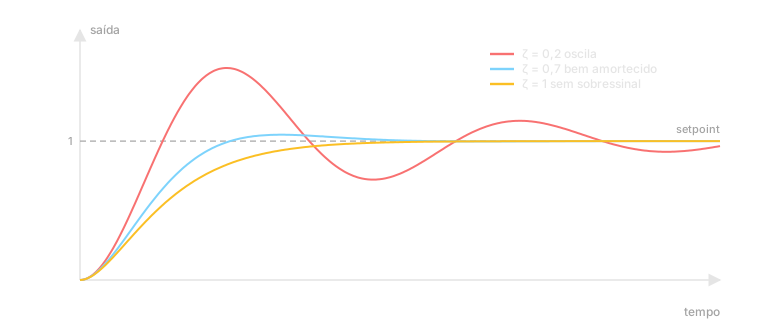
Figura 4. O mesmo degrau para três amortecimentos. Pouco amortecimento ultrapassa e oscila, nunca ultrapassa, e é o meio-termo de costume: rápido, com um pequeno sobressinal.
Pouco amortecido é rápido, mas oscila. Muito amortecido é calmo, mas lento. A maioria das sintonias práticas mira algo perto de . O modelo inspirado em circuitos para sistemas de manufatura usa essa ideia para ajustar o ganho e o atraso, verificando separadamente a capacidade física de WIP. Adicionar apenas espaço não utilizado não muda o amortecimento.
6. Tempo discreto e o plano z
Muitas malhas reais não agem continuamente, e sim uma vez por período: um salário, uma revisão semanal, um ciclo de varredura do CLP. Para elas, é trocado por , em que multiplicar por quer dizer "um período atrás". Um atraso de períodos é , e um total acumulado (o integrador discreto) é .
A regra de estabilidade muda de forma, mas não de significado. Um sistema discreto é estável quando todos os polos estão dentro do círculo unitário, . Um polo em reduz o erro em 60% a cada período; um polo em o aumenta em 6% a cada período.
O tempo discreto permite algo impossível no contínuo: um controlador deadbeat, que elimina um erro por completo em um único passo. Repor uma conta corrente até o valor-alvo a cada dia de pagamento é controle deadbeat.
7. Atraso: a parte perigosa
O tempo morto, a demora entre agir e ver o resultado, é o que desestabiliza a maioria das malhas reais. O controlador continua empurrando porque ainda não consegue ver que o último empurrão funcionou. Quando o efeito chega, ele já empurrou demais, e a correção ultrapassa para o outro lado.
Pegue a malha discreta mais simples: a cada período, corrija uma fração do erro medido, com a medição atrasada em períodos.
Sem atraso, ela é estável para . Com um período de atraso, a equação característica vira , e a estabilidade exige . Cada período a mais de atraso aperta ainda mais o limite.
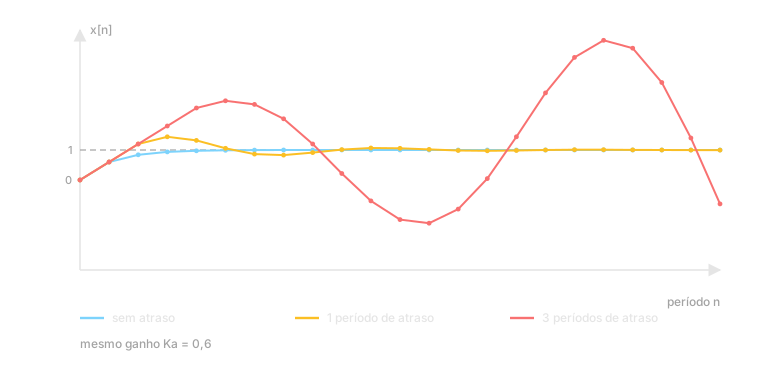
Figura 5. O mesmo ganho, , com três atrasos diferentes. Sem atraso, a malha se acomoda suavemente. Com um período, ela oscila e se acomoda. Com três períodos, o mesmo ganho fica instável e as oscilações crescem.
Esse é todo o argumento por trás de "espere os dados antes de reagir de novo". Quando uma medição é lenta (atribuição de anúncios, repasses, o vencimento de uma previsão), a jogada segura é reduzir o ganho: reagir menos, ou com menos frequência.
8. A camada prática
Malhas reais acrescentam algumas coisas que a matemática limpa deixa de fora:
- Saturação. Atuadores têm limites: uma válvula só abre até certo ponto, um orçamento só gasta até certo valor. Desenhada como um bloco com uma curva achatada no topo, a saturação também funciona como proteção.
- Limites de taxa. Eles limitam a velocidade com que uma entrada pode mudar, para que uma decisão ruim não leve o sistema muito longe.
- Ganho ajustável. O ganho é sintonizado durante a operação, muitas vezes por uma malha externa mais lenta. É desenhado com uma seta diagonal atravessando o bloco.
- Intertravamentos. São paradas rígidas que ficam fora da lógica de controle. Em uma planta, o sistema de segurança é separado do controlador de processo, e o operador não pode editá-lo.
- Identificação de sistemas. Meça como a planta responde, com uma entrada fixa em malha aberta, antes de fechar a malha. Não se sintoniza um ganho que não foi medido.
Notação usada nesta seção
| Símbolo | Significado |
|---|---|
| Referência, o setpoint | |
| Saída | |
| Erro: referência menos medição | |
| Atuação: a saída do controlador | |
| Funções de transferência da planta, do controlador, do sensor | |
| Um ganho, muitas vezes o ajustável | |
| Variável de Laplace (tempo contínuo). é um integrador | |
| Variável de tempo discreto. é um período de atraso, um total acumulado | |
| , | Tempo morto de segundos, ou de períodos |
| Coeficiente de amortecimento, frequência natural |
As outras páginas reaproveitam letras para suas próprias grandezas (no artigo sobre dinheiro, são as retiradas e é o rendimento da poupança). Cada página define seus símbolos onde eles aparecem pela primeira vez.
Próximos passos
- Dinheiro como sistema de controle: integradores, realimentação positiva, um buffer deadbeat e uma malha com atraso, aplicados à poupança e a uma empresa.
- Autonomia de agentes como ganho de malha: ganho ajustável, saturação, intertravamentos e uma malha externa de sintonia, aplicados a agentes de IA.
- Um modelo inspirado em circuitos para sistemas de manufatura: dinâmica de segunda ordem e amortecimento em uma linha de produção.
- Tudo o que eu construo é uma malha de controle: a versão curta, sem a matemática.