Resumo
Este modelo reduzido descreve uma política escolhida de controle de produção, não uma lei física universal. Ele separa capacidade física de WIP, capacidade da máquina, ganho de controle de vazão e atraso de ajuste. A analogia elétrica ajuda a calcular as respostas; medições precisam estabelecer sua validade em uma linha real.
1. Escopo e fronteira do sistema
Escolha uma célula e conte as peças da admissão até a conclusão. Q é o WIP físico admitido e não concluído, incluindo espera e processamento. Qmax limita todo o WIP da célula, não apenas o espaço nas prateleiras. B são pedidos ainda não admitidos, em equivalentes de peças; não são estoque físico. A demanda λ cria pedidos, a admissão a libera material disponível e a vazão I conclui peças. Hipóteses: produto homogêneo, sem refugos ou cancelamentos e com matéria-prima disponível. As taxas são peças/segundo; a demonstração usa peças/minuto.
Filas e simulação de eventos discretos continuam úteis para variabilidade, roteamento e confiabilidade de entrega. Este modelo não prevê probabilidades de falta ou distribuições de prazos. Veja a aula do MIT sobre variabilidade.
2. Medições e escolhas independentes
Quatro parâmetros têm funções distintas:
- Qmax [P]: limite físico ou escolhido de WIP.
- μ [P/s]: capacidade sustentável medida; Reff = 1/μ é o tempo de ciclo efetivo.
- k [1/s]: ganho independente entre WIP e comando de vazão, u = min(kQ, μ). É uma política de controle, não uma lei natural da máquina.
- τL [s]: atraso entre o comando u e a vazão real I, identificado sem falta de material ou saturação.
Na resposta isolada de primeira ordem, τL corresponde a 63,2% da mudança. Um degrau de demanda na malha completa de segunda ordem não fornece τL diretamente. Nesse caso, identifique e valide o modelo completo. Veja o tutorial da Universidade de Michigan. Medições têm incerteza; o modelo exige calibração.
3. O modelo elétrico
3.1 Coordenadas do circuito
No domínio sem saturação, escolha uma referência fixa Qref e defina V = Q/Qref, C = Qref, Rc = 1/(k Qref) e Lc = τL Rc. O capacitor paralelo e o ramo RL reproduzem as equações. Qref é uma escala de coordenadas, não a capacidade física; Rc depende do controlador e não é Reff. A quantidade ½LcI² é uma função matemática de armazenamento, não outra contagem de peças comprometidas: elas já estão em Q.
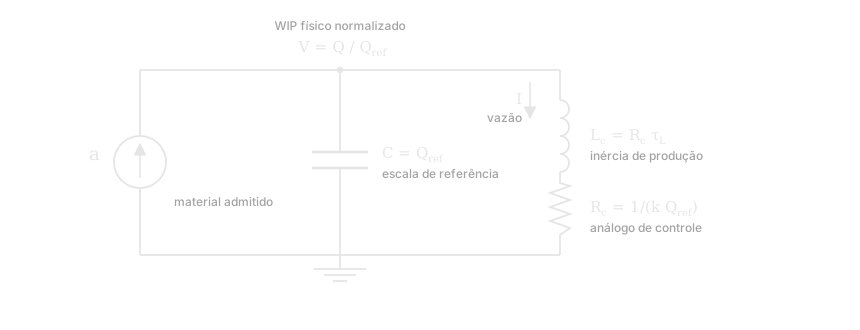
Figura 1. Analogia para material admitido a e WIP Q. A escala e o controlador são independentes do limite de WIP.
3.2 Admissão e saturação
Os pedidos entram primeiro em B. Admita material quando houver pedidos e espaço para WIP. Em Q = Qmax, a admissão não supera as conclusões; em B = 0, não supera os pedidos que chegam. Em Q = 0, a produção não supera o material disponível. Essas regras mantêm B ≥ 0 e 0 ≤ Q ≤ Qmax, substituindo o modelo linear nas fronteiras.
O comando é limitado a μ, mas a produção o alcança com atraso. Uma célula cheia comanda no máximo min(μ, kQmax). Se kQmax < μ, a política e o limite de WIP restringem a máquina. A aproximação anterior λμ/(λ+μ) foi removida: em λ = μ, fornece μ/2, não o limite rígido.
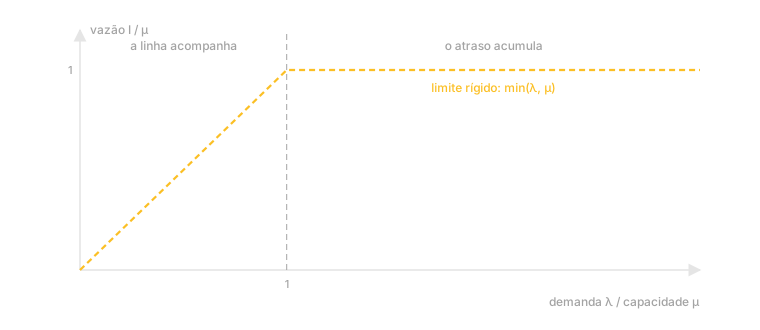
Figura 2. Vazão estacionária quando kQmax ≥ μ. Acima da capacidade, os pedidos em espera crescem. Não é uma resposta instantânea.
3.3 Dinâmica de segunda ordem
Dentro dos limites, sem corte do comando, as equações e funções de transferência são as seguintes. Descrevem perturbações em torno de um equilíbrio viável, com condições iniciais de perturbação nulas. Substitua a por λ apenas quando a admissão acompanhar a demanda sem fila ou atraso de material.
Mudar apenas Qmax altera a folga, não os polos ou o amortecimento. As fórmulas anteriores exigem a escolha adicional k = μ/Qmax = 1/(Qmax Reff). Aumentar capacidade sob essa regra também reajusta o controlador.
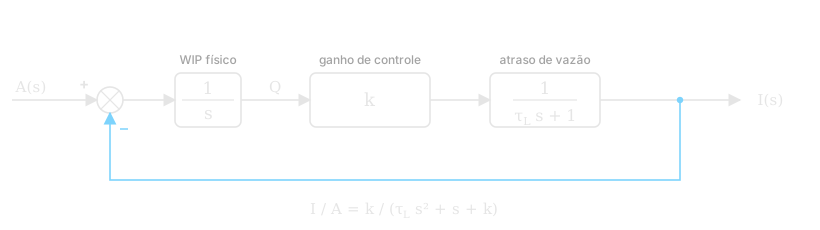
Figura 3. Admissão menos conclusão acumula WIP físico. O ganho k comanda a vazão, seguida com atraso. O retorno azul representa o fluxo concluído.
Veja a linha de produção reagir
A demanda começa em 20 peças/min. No minuto 0, sobe para a taxa escolhida. Acompanhe a produção e o trabalho que se acumula enquanto ela reage.
A lição: ganho e atraso definem o amortecimento. Espaço físico limita a admissão. Mais espaço sozinho não reajusta a linha.
A produção reage devagar e depois ultrapassa a demanda. O buffer sobe e desce enquanto a linha se corrige.
Pedidos → admissão quando há espaço → WIP físico → conclusões
A linha ainda produz na taxa anterior. Avance para ver o efeito do aumento da demanda.
Tempo após a mudança (min)
A curva âmbar é a produção real. A linha azul tracejada é a demanda. A diferença é de vazão, não trabalho perdido.
Tempo após a mudança (min)
Âmbar é WIP físico, incluindo processamento. Rosa são pedidos não admitidos, não estoque. O tracejado limita todo o WIP físico.
Modelo ilustrativo da seção 3.3: capacidade 60 peças/min, Q inicial = 20/k, ganho k independente. Material disponível e admissão instantânea com espaço livre. Q inclui espera e processamento; B conta pedidos não admitidos. ζ = 1/(2√(kτL)) antes da saturação. Ajustes reiniciam a simulação; frações representam fluxo médio.
4. Aplicações e limites
4.1 Resposta em frequência e alinhamento de fase
O Manufacturing Power Factor é mantido como MPF, indicador de alinhamento de fase. Não é eficiência, nível de serviço ou fração de produção útil. Produção defasada ainda pode gerar peças vendáveis; a fase não demonstra desperdício. Use atan2 para preservar o quadrante.
AQ é a oscilação de WIP por unidade de variação da taxa admitida, em segundos; seu valor em baixa frequência é 1/k. Para amplitude Δa, ΔQ = Δa AQ apenas se toda a trajetória permanecer sem saturação. Quando τL tende a zero, o atraso residual é atan(ω/k), independente de mudanças apenas no espaço físico.
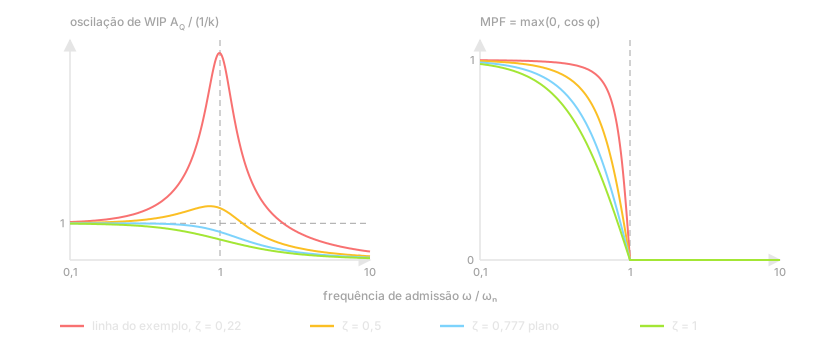
Figura 4. Esquerda: oscilação dividida por 1/k. Direita: alinhamento de fase, não eficiência. Os amortecimentos comparam políticas e atrasos sem saturação.
4.2 Ajustar o ganho e depois dimensionar o limite
A condição sem pico de AQ é ζ ≥ ½√(1+√2) ≈ 0,777. O zero do numerador a distingue do limite da vazão ζ ≥ 1/√2. Amortecimento crítico ocorre em ζ = 1. São condições de ganho e atraso, não regras universais de armazenamento.
Reduzir k aumenta o amortecimento, mas também o WIP de equilíbrio a*/k e torna a resposta mais lenta. Reduzir τL aumenta o amortecimento sem mudar esse equilíbrio com k fixo. Aumentar Qmax apenas adiciona folga enquanto nenhuma fronteira é atingida.
Para uma senoide, exija Q* − ΔQ ≥ 0 e Q* + ΔQ ≤ Qmax, verificando também o comando contra μ. Para degraus, múltiplas frequências ou falhas aleatórias, calcule a trajetória completa e valide a margem. Se impuser k = μ/Qmax, a regra antiga Qmax ≥ (1+√2) μτL é somente uma regra conjunta de dimensionamento e reajuste.
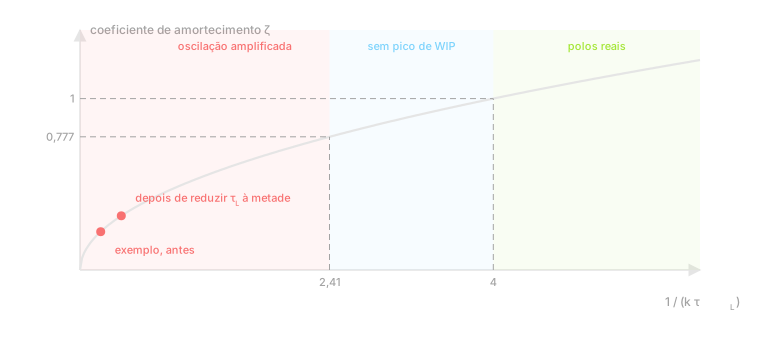
Figura 5. Amortecimento versus 1/(kτL). À direita: menor ganho ou atraso, não apenas mais espaço. Os pontos mantêm k fixo e reduzem τL à metade.
4.3 Enchimento, esvaziamento e cobertura de paradas
Com taxas reais constantes, o tempo de enchimento numa parada a jusante é (Qmax − Q)/a; o de esvaziamento numa parada de admissão é Q/I. O último pressupõe vazão mantida: a política proporcional a reduz conforme o WIP cai. Cobrir uma parada exige WIP inicial disponível de pelo menos Iout × tout, não apenas espaço vazio. Iout = μ somente a plena produção.
No equilíbrio sem saturação, a fração ocupada é a*/(kQmax), não geralmente a utilização a*/μ. Elas coincidem apenas com k = μ/Qmax.
4.4 Disponibilidade e capacidade da máquina
Com ciclo tc, m máquinas e fração disponível D, μ ≈ mD/tc estima a capacidade média, a verificar com dados. Reff = tc/(mD). Com k e τL fixos, D altera a saturação, não os polos sem saturação. A dependência anterior da frequência natural na raiz de D exige também k = μ/Qmax. Turnos e falhas explícitos exigem disponibilidade variável no tempo.
4.5 Hipóteses próprias do processamento em lotes
Um tempo fixo de residência sozinho é atraso puro, H(s) = exp(−sτ), com magnitude unitária: não suaviza variações. A curva sinc pressupõe uma média uniforme numa janela τ, aplicável a uma agregação especificada, não automaticamente a um forno. Programação real de lotes pode exigir simulação de eventos discretos.
Com N processadores, b peças e tempo τ, a capacidade nominal é Nb/τ antes de perdas. Iniciar um lote a cada Δt exige ceil(τ/Δt) processadores simultâneos. Para τ = 84.807 s, b = 4 e N = 2, a capacidade é cerca de 8,15 peças/dia. Um intervalo de 17.300 s exigiria cinco processadores: inviável com dois, mesmo com mais estoque.
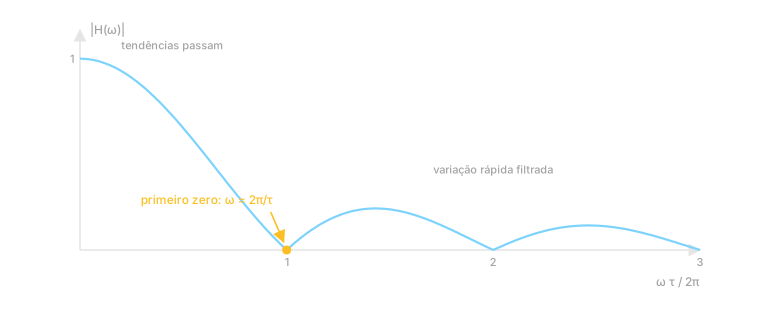
Figura 6. Resposta de média uniforme, sob essa hipótese adicional. Atraso fixo de residência sozinho não atenua a magnitude.
4.6 Custos e validação
Oscilar em torno de uma média fixa não aumenta por si só o WIP médio nem prova produção desperdiçada. Custo de manutenção exige uma mudança medida ou justificada no WIP físico médio, ΔQbar: economia = h × ΔQbar × T, com unidades coerentes. Não trate B como estoque físico; calcule atrasos e vendas perdidas separadamente.
Um modelo condicional de custo de variação é Kramp = cramp × ΔI × Ncycles, com ΔI = Δa |I/A(jω)| e cramp calibrado. Reduzir τL nem sempre reduz ΔI: calcule a resposta nas frequências relevantes. Desconte custos operacionais e de implantação; retornos financeiros são cenários até serem validados.
Exemplo dinâmico, não previsão de economia. Fixe k = 10⁻⁵ s⁻¹, μ = 0,01 P/s, Qmax = 1.000 P e admissão média 0,005 P/s: Q* = 500 P. Com τL = 500.000 s, ζ ≈ 0,224; reduzir τL à metade dá ζ ≈ 0,316, sem alterar Q* ou capacidade física. Para ω = 2,4×10⁻⁶ s⁻¹ e Δa = 0,002 P/s, as amplitudes estacionárias são cerca de 420 P e 264 P. Cabem em 0–1.000 P, mas não provam redução de estoque médio ou custo. Verifique separadamente os transientes iniciais.
Antes de decidir: identifique μ e τL, registre k e a regra de admissão, compare previsões com dados independentes de validação e teste fronteiras, paradas e incertezas. Valide a ligação entre a mudança proposta e o custo que ela deveria reduzir.