Résumé
Ce modèle réduit décrit une politique choisie de commande de production, pas une loi physique universelle. Il sépare capacité physique des en-cours, capacité machine, gain de commande du débit et retard d’adaptation. L’analogie électrique aide à calculer les réponses ; des mesures doivent établir leur validité sur une ligne réelle.
1. Périmètre du système
Choisissez une cellule et comptez les pièces de leur admission à leur achèvement. Q est l’en-cours physique admis et non terminé, en attente ou en traitement. Qmax limite tout l’en-cours de la cellule, pas seulement les rayonnages. B compte les commandes non encore admises, en équivalents-pièces, et ne constitue pas un stock physique. La demande λ crée les commandes, l’admission a libère la matière disponible, et le débit I termine les pièces. Hypothèses : un produit homogène, aucun rebut ni annulation, matière disponible. Les débits sont en pièces/seconde ; la démonstration utilise les pièces/minute.
Les modèles de files d’attente et la simulation à événements discrets restent nécessaires pour la variabilité, les routages et la fiabilité des délais. Ce modèle ne prédit pas les probabilités de rupture. Voir le cours du MIT sur la variabilité.
2. Mesures et choix indépendants
Quatre paramètres ont des rôles distincts :
- Qmax [P] : limite physique ou choisie des en-cours.
- μ [P/s] : capacité soutenable mesurée ; Reff = 1/μ est le temps de cycle effectif.
- k [1/s] : gain indépendant entre en-cours et consigne de débit, u = min(kQ, μ). C’est une politique de commande, pas une loi naturelle des machines.
- τL [s] : retard entre la consigne u et le débit réel I, à identifier sans manque de matière ni saturation.
Pour une réponse isolée du premier ordre, τL correspond à 63,2 % du changement. Un échelon de demande dans la boucle complète du second ordre ne donne pas directement τL. Il faut alors identifier et valider le modèle complet. Voir le tutoriel de l’Université du Michigan. Les mesures restent incertaines ; le modèle nécessite une calibration.
3. Le modèle électrique
3.1 Coordonnées du circuit
À l’intérieur du domaine non saturé, choisissez une quantité de référence fixe Qref et posez V = Q/Qref, C = Qref, Rc = 1/(k Qref) et Lc = τL Rc. Le condensateur parallèle et la branche RL reproduisent les équations. Qref est une échelle de coordonnées, pas la capacité physique ; Rc dépend du régulateur et n’est pas Reff. La quantité ½LcI² est une fonction mathématique de stockage, pas un comptage supplémentaire de pièces engagées : celles-ci figurent déjà dans Q.
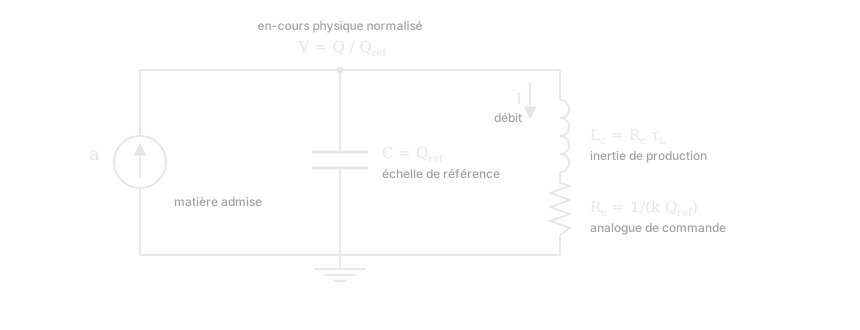
Figure 1. Analogie pour la matière admise a et l’en-cours Q. L’échelle et le régulateur sont indépendants de la limite d’en-cours.
3.2 Admission et saturation
Les commandes entrent d’abord dans B. La matière est admise si des commandes et de la place sont disponibles. À Q = Qmax, l’admission ne dépasse pas les sorties ; à B = 0, elle ne dépasse pas les commandes entrantes. À Q = 0, la production ne dépasse pas la matière disponible. Ces règles maintiennent B ≥ 0 et 0 ≤ Q ≤ Qmax et remplacent les équations linéaires aux limites.
La consigne est plafonnée à μ ; le débit réel l’atteint avec retard. Une cellule pleine commande au plus min(μ, kQmax). Si kQmax < μ, la politique et la limite d’en-cours brident la machine. L’ancienne approximation λμ/(λ+μ) est supprimée : à λ = μ, elle donne μ/2, pas la limite dure.
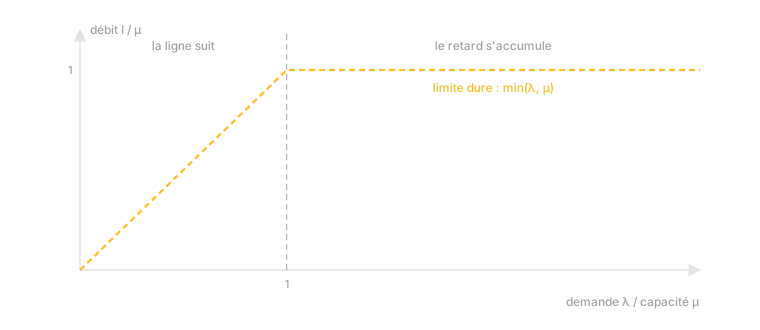
Figure 2. Débit stationnaire si kQmax ≥ μ. Au-delà de la capacité, les commandes en attente augmentent. Ce n’est pas une réponse instantanée.
3.3 Dynamique du second ordre
À l’intérieur des limites, sans écrêtage de la consigne, les équations et fonctions de transfert sont les suivantes. Elles décrivent des perturbations autour d’un équilibre réalisable, avec conditions initiales de perturbation nulles. Remplacez a par λ seulement si les admissions suivent la demande sans attente ni retard matière.
Changer Qmax seul modifie la marge disponible, pas les pôles ni l’amortissement. Les anciennes formules exigent le choix supplémentaire k = μ/Qmax = 1/(Qmax Reff). Agrandir la capacité avec cette règle modifie aussi le régulateur.
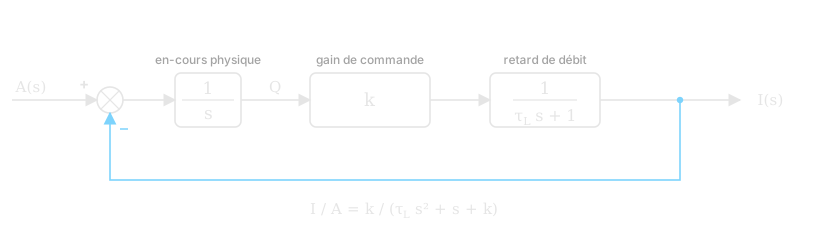
Figure 3. Admission moins achèvement donne l’accumulation physique. Le gain k commande le débit, suivi avec retard. Le retour bleu représente le flux terminé.
Observez la réaction de la ligne
La demande commence à 20 pièces/min. À la minute 0, elle passe au débit choisi. Suivez la production et le travail qui s’accumule pendant le retard.
La leçon : gain et retard fixent l’amortissement. La place physique limite les admissions. Plus de place seul ne règle pas la ligne.
La production réagit lentement, puis dépasse la demande. Le tampon monte et descend pendant la correction.
Commandes → admission si place disponible → en-cours physique → achèvements
La ligne produit encore à l’ancien débit. Avancez pour voir l’effet du changement de demande.
Temps après le changement (min)
La courbe ambre est le débit réel. La ligne bleue en pointillés est la demande. L’écart est une différence de débit, pas du travail perdu.
Temps après le changement (min)
L’ambre est l’en-cours physique, traitement inclus. Le rose est les commandes non admises, pas du stock. Les pointillés limitent tout l’en-cours physique.
Modèle illustratif du §3.3 : capacité 60 pièces/min, Q initial = 20/k, gain k indépendant. Matière disponible, admission instantanée si place libre. Q inclut attente et traitement ; B compte les commandes non admises. ζ = 1/(2√(kτL)) avant saturation. Chaque réglage relance la simulation ; les fractions représentent un flux moyen.
4. Applications et limites
4.1 Réponse fréquentielle et alignement de phase
Le Manufacturing Power Factor est conservé comme MPF, indicateur d’alignement de phase. Ce n’est ni un rendement, ni un niveau de service, ni une fraction de production utile. Une production déphasée peut rester vendable ; la phase ne démontre pas un gaspillage. Utilisez atan2 pour conserver le quadrant.
AQ mesure l’oscillation des en-cours par unité de variation du débit admis, en secondes ; sa valeur basse fréquence est 1/k. Pour une amplitude Δa, ΔQ = Δa AQ seulement si toute la trajectoire reste non saturée. Quand τL tend vers zéro, le retard résiduel est atan(ω/k), indépendant de l’espace physique seul.
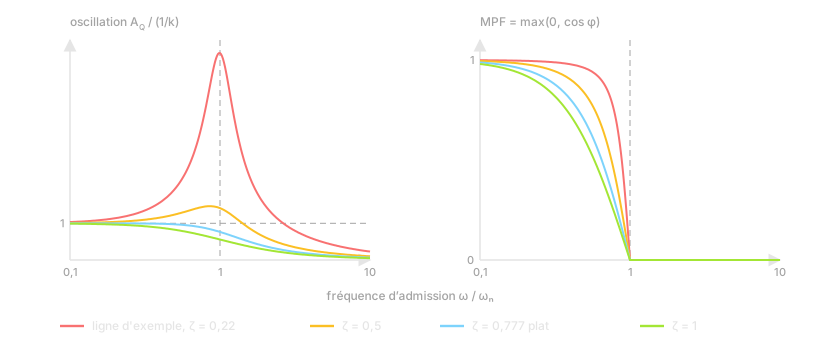
Figure 4. À gauche : oscillation divisée par 1/k. À droite : alignement de phase, pas rendement. Les amortissements comparent politiques et retards sans saturation.
4.2 Régler le gain, puis dimensionner la limite
La condition sans pic de AQ est ζ ≥ ½√(1+√2) ≈ 0,777. Le zéro du numérateur la distingue du seuil du débit ζ ≥ 1/√2. L’amortissement critique est ζ = 1. Ce sont des conditions sur le gain et le retard, pas des règles universelles de stockage.
Réduire k augmente l’amortissement, mais aussi l’en-cours d’équilibre a*/k et ralentit la réponse. Réduire τL augmente l’amortissement sans changer cet équilibre à k constant. Agrandir Qmax donne seulement plus de marge tant qu’aucune limite n’est atteinte.
Pour une sinusoïde, exigez Q* − ΔQ ≥ 0 et Q* + ΔQ ≤ Qmax, et vérifiez la consigne face à μ. Pour les échelons, fréquences multiples ou pannes aléatoires, calculez toute la trajectoire et validez la marge. Si k = μ/Qmax est imposé, l’ancienne règle Qmax ≥ (1+√2) μτL est uniquement une règle conjointe de dimensionnement et de réglage.
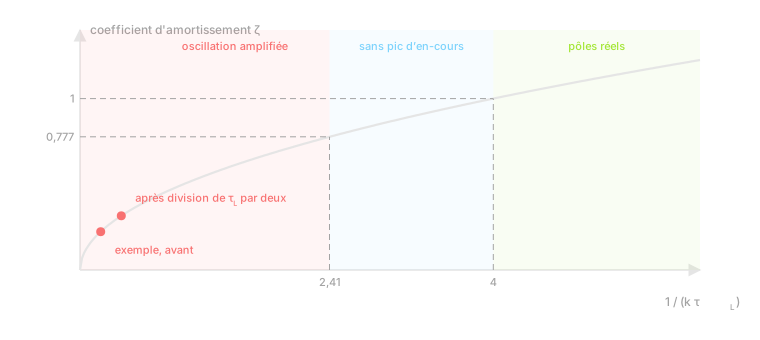
Figure 5. Amortissement selon 1/(kτL). Vers la droite : gain ou retard réduit, pas simplement plus de stockage. Les points gardent k fixe et divisent τL par deux.
4.3 Remplissage, vidange et couverture des arrêts
À débits réels constants, le temps de remplissage lors d’un arrêt aval vaut (Qmax − Q)/a ; la vidange lors d’un arrêt des admissions vaut Q/I. Cette dernière expression suppose un débit maintenu : la politique proportionnelle le réduit sinon avec les en-cours. Couvrir un arrêt exige un en-cours initial disponible d’au moins Iout × tout, pas seulement de la capacité vide. Iout = μ uniquement à plein régime.
À l’équilibre non saturé, le taux de remplissage est a*/(kQmax), pas généralement l’utilisation a*/μ. L’égalité nécessite k = μ/Qmax.
4.4 Disponibilité et capacité machine
Pour un cycle tc, m machines et une fraction disponible D, μ ≈ mD/tc estime la capacité moyenne, à vérifier sur les données. Reff = tc/(mD). À k et τL constants, D change la saturation, pas les pôles non saturés. La dépendance ancienne de la fréquence naturelle en racine de D exige aussi k = μ/Qmax. Les horaires et pannes explicites nécessitent une disponibilité variable dans le temps.
4.5 Hypothèses propres au traitement par lots
Un séjour fixe seul est un retard pur, H(s) = exp(−sτ), de module unitaire : il ne lisse pas les variations. La courbe sinc suppose plutôt une moyenne uniforme sur une fenêtre τ, applicable à une agrégation spécifiée, pas automatiquement à un four. Un ordonnancement réel peut exiger une simulation à événements discrets.
Avec N processeurs, b pièces et un temps τ, la capacité nominale est Nb/τ avant pertes. Lancer un lot toutes les Δt exige ceil(τ/Δt) processeurs simultanés. Pour τ = 84 807 s, b = 4 et N = 2, la capacité vaut environ 8,15 pièces/jour. Un intervalle de 17 300 s exigerait cinq processeurs : impossible avec deux, même avec plus de stock.
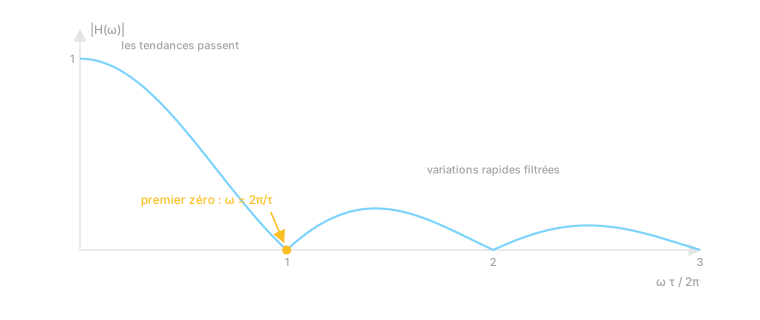
Figure 6. Réponse d’une moyenne uniforme, sous cette hypothèse supplémentaire. Un retard de séjour fixe seul n’atténue pas le module.
4.6 Coûts et validation
Une oscillation autour d’une moyenne fixe n’augmente pas à elle seule l’en-cours moyen et ne prouve pas une production gaspillée. Un coût de possession exige un changement mesuré ou justifié de l’en-cours physique moyen, ΔQbar : économie = h × ΔQbar × T, avec unités cohérentes. Ne facturez pas B comme un stock physique ; traitez retards et ventes perdues séparément.
Un modèle conditionnel de coût de variation est Kramp = cramp × ΔI × Ncycles, avec ΔI = Δa |I/A(jω)| et cramp calibré. Réduire τL ne réduit pas toujours ΔI : calculez la réponse aux fréquences pertinentes. Déduisez coûts d’exploitation et d’implantation ; les résultats financiers restent des scénarios avant validation.
Exemple dynamique, pas prévision d’économie. Fixez k = 10⁻⁵ s⁻¹, μ = 0,01 P/s, Qmax = 1 000 P et admission moyenne 0,005 P/s : Q* = 500 P. Avec τL = 500 000 s, ζ ≈ 0,224 ; diviser τL par deux donne ζ ≈ 0,316, sans changer Q* ni la capacité physique. Pour ω = 2,4×10⁻⁶ s⁻¹ et Δa = 0,002 P/s, les amplitudes stationnaires sont environ 420 P et 264 P. Elles tiennent dans 0–1 000 P, mais ne prouvent aucune baisse du stock moyen ou du coût. Vérifiez séparément le démarrage.
Avant toute décision : identifiez μ et τL, relevez k et la règle d’admission, comparez les prévisions à des données de validation indépendantes et testez limites, arrêts et incertitudes. Validez le lien entre le changement proposé et son coût supposé évité.