Cette page sert de base au reste de la section Automatique. Si vous n'avez jamais suivi de cours d'automatique, ou si c'était il y a longtemps, lisez-la d'abord. Elle couvre juste ce qu'il faut pour suivre L'argent comme système asservi et L'autonomie d'un agent comme gain de boucle, avec la même notation que leurs schémas. Pas de démonstrations ici : seulement les idées, et la poignée d'équations qui les portent.
1. Boucle ouverte et boucle fermée
Tout système asservi a la même distribution :
| Élément | Rôle | Exemple : le chauffage d'une pièce |
|---|---|---|
| Procédé | Ce qu'on commande | La pièce |
| Régulateur | Décide quoi faire | La logique du thermostat |
| Commande | La sortie du régulateur, qui agit sur le procédé | La puissance du radiateur |
| Sortie | Ce qui nous intéresse | La température de la pièce |
| Consigne | Là où l'on veut amener la sortie | 21 °C |
| Capteur | Mesure la sortie | Le thermomètre |
| Erreur | La consigne moins la mesure | L'écart avec 21 °C |
| Perturbation | Tout ce qui pousse la sortie de l'extérieur | Une fenêtre ouverte |
En boucle ouverte, le régulateur fixe l'entrée et ne vérifie jamais le résultat : on fait tourner le radiateur une heure en espérant que la pièce soit chaude. En boucle fermée, la sortie est mesurée et renvoyée, et le régulateur agit sur l'erreur. Ce fil qui ramène la sortie vers l'entrée, c'est ce qu'on appelle la rétroaction.
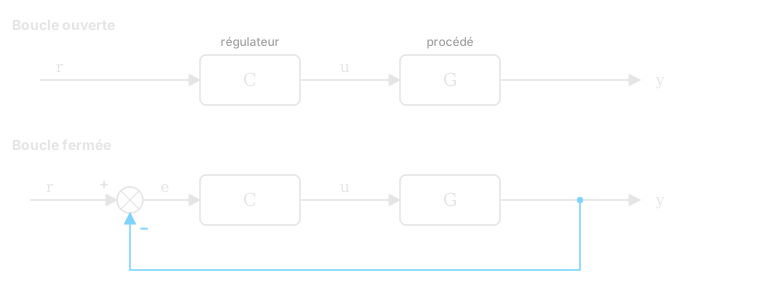
Figure 1. En haut : boucle ouverte, la sortie n'est jamais vérifiée. En bas : boucle fermée, la sortie est renvoyée (en bleu) et soustraite de la consigne.
Essayez la boucle du thermostat
Augmentez la consigne, puis ouvrez la fenêtre. La pièce reste-t-elle chaude ? Comparez la rétroaction à un chauffage à puissance fixe.
↩ Le capteur renvoie la température au thermostat
Observez l’erreur diminuer pendant le réchauffement. Ouvrir la fenêtre augmente les pertes ; la rétroaction prolonge le chauffage.
Thermostat : MARCHE sous la consigne − 0,3 °C ; ARRÊT au-dessus de la consigne + 0,3 °C. Entre ces limites, il conserve son état.
Modèle illustratif · Extérieur : 5 °C · 1 seconde = 2 minutes simulées · Le graphique montre les 60 dernières minutes. La puissance est limitée : fenêtre ouverte, les consignes élevées peuvent être inaccessibles.
2. Lire un schéma-bloc
Les schémas-blocs sont la langue de la discipline. Les règles sont peu nombreuses :
- Un bloc multiplie son entrée par ce qui est écrit dedans, sa fonction de transfert : sortie (bloc) entrée.
- Un cercle est un sommateur. Ses entrées s'ajoutent ou se soustraient selon le signe placé à côté de chaque flèche.
- Un point est un point de dérivation : le même signal est copié sur deux fils. Un simple croisement sans point signifie que les fils ne sont pas reliés.
- La chaîne directe va de gauche à droite. La chaîne de retour revient en dessous. Sur ce site, le retour est dessiné en bleu.
- Une flèche en diagonale à travers un bloc signifie que son gain est réglable : quelque chose d'autre l'ajuste. Une ligne pointillée est un signal lent, de supervision, plutôt qu'un signal qui change à chaque instant.
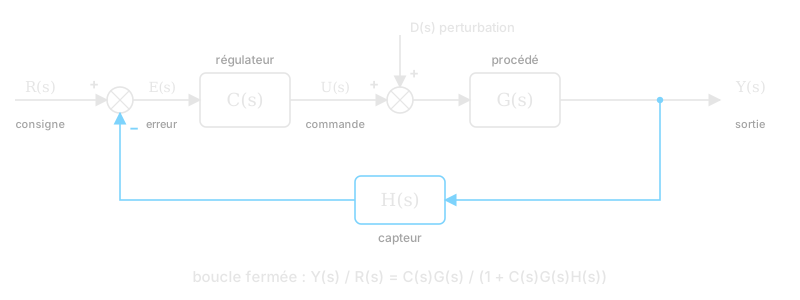
Figure 2. La boucle de rétroaction standard, avec une perturbation qui entre à l'entrée du procédé et un capteur dans la chaîne de retour.
En suivant les signaux de la figure 2, on obtient deux équations : , et . En les résolvant ensemble :
Le produit est le gain de boucle, le gain total sur un tour de boucle. Cette seule équation explique l'essentiel de l'intérêt de la rétroaction. Quand le gain de boucle est grand, la première fraction tend vers , donc la sortie suit la consigne. La seconde tend vers zéro, donc les perturbations sont rejetées. La rétroaction achète de la précision et de la robustesse, et le prix à payer est un risque d'instabilité, dont parle la suite de cette page.
Le signe moins au sommateur en fait une rétroaction négative : la boucle s'oppose aux écarts. Avec un signe plus, elle devient une rétroaction positive, où la boucle amplifie tout ce qu'elle voit. C'est dangereux dans un thermostat, mais c'est exactement le comportement des intérêts composés et des bénéfices réinvestis.
3. Fonctions de transfert et transformée de Laplace
La dynamique d'un procédé s'écrit généralement avec des équations différentielles. La transformée de Laplace les transforme en algèbre : une dérivée devient une multiplication par , une intégrale une division par . C'est pour cela que chaque bloc de ces schémas est une fraction en .
| Élément | Domaine temporel | Fonction de transfert | Exemple du quotidien |
|---|---|---|---|
| Gain | Un levier | ||
| Intégrateur | Une cuve qui se remplit, un solde bancaire | ||
| Premier ordre | Un café qui refroidit | ||
| Retard pur | Un tuyau : ce qui entre ressort secondes plus tard |
L'intégrateur est celui qu'il faut connaître. Un solde bancaire est l'intégrale de tout ce qui entre et sort. Un tampon sur une ligne de production est l'intégrale de l'écart entre débit entrant et débit sortant. Chaque fois que quelque chose s'accumule, il y a un dans le schéma.
4. Pôles et stabilité
Écrivez une fonction de transfert sous forme de fraction. Les valeurs de qui annulent son dénominateur sont ses pôles, et ce sont elles qui décident du comportement. Chaque pôle apporte un terme du type à la réponse :
- Un pôle réel décroît. Le système se stabilise.
- Un pôle réel croît sans limite. Le système est instable.
- Une paire complexe oscille à la fréquence , en décroissant si et en croissant si .
La règle est donc géométrique. Placez les pôles dans le plan s complexe : le système est stable quand tous les pôles sont dans le demi-plan gauche.
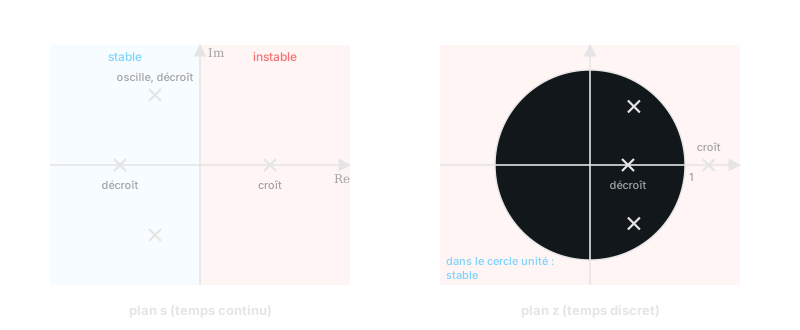
Figure 3. À gauche : en temps continu, les pôles du demi-plan gauche décroissent et ceux du demi-plan droit croissent. À droite : en temps discret, la frontière est le cercle unité.
Un exemple rapide : a pour fonction de transfert et un pôle en . Avec , la croissance est exponentielle. C'est un système instable au sens du manuel, et c'est aussi un compte d'épargne. Qu'« instable » soit un problème dépend de ce qu'on voulait voir croître.
5. L'amortissement et la réponse indicielle
La façon classique de voir le caractère d'un système est sa réponse indicielle : on change brusquement la consigne et on regarde la sortie. Beaucoup de systèmes réels se comportent comme un second ordre, avec une pulsation propre et un coefficient d'amortissement :
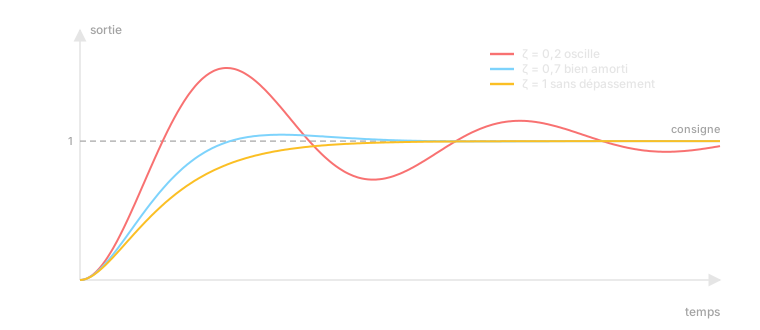
Figure 4. Le même échelon pour trois amortissements. Un faible amortissement dépasse et oscille, ne dépasse jamais, et est le compromis habituel : rapide, avec un léger dépassement.
Peu amorti, c'est rapide mais ça oscille. Très amorti, c'est calme mais lent. La plupart des réglages pratiques visent une valeur proche de . Le modèle de fabrication inspiré des circuits utilise cette idée pour régler le gain et le retard, puis vérifie séparément la capacité physique des en-cours. Ajouter du stockage inutilisé seul ne change pas l’amortissement.
6. Temps discret et plan z
Beaucoup de boucles réelles n'agissent pas en continu, mais une fois par période : une paie, une revue hebdomadaire, un cycle d'automate. Pour elles, est remplacé par , où multiplier par veut dire « il y a une période ». Un retard de périodes s'écrit , et un cumul (l'intégrateur discret) s'écrit .
La règle de stabilité change de forme mais pas de sens. Un système discret est stable quand tous ses pôles sont à l'intérieur du cercle unité, . Un pôle en réduit l'erreur de 60 % à chaque période ; un pôle en l'augmente de 6 % à chaque période.
Le temps discret permet une chose impossible en continu : un régulateur à réponse pile (deadbeat), qui supprime complètement une erreur en un seul pas. Remettre un compte courant à son niveau cible à chaque paie, c'est une régulation à réponse pile.
7. Le retard : la partie dangereuse
Le temps mort, le délai entre l'action et le moment où l'on voit son résultat, est ce qui déstabilise la plupart des boucles réelles. Le régulateur continue de pousser parce qu'il ne voit pas encore que sa dernière poussée a fonctionné. Quand l'effet arrive enfin, il a poussé trop loin, et la correction dépasse dans l'autre sens.
Prenons la boucle discrète la plus simple : à chaque période, on corrige une fraction de l'erreur mesurée, la mesure ayant périodes de retard.
Sans retard, c'est stable pour . Avec une période de retard, l'équation caractéristique devient , et la stabilité exige . Chaque période de retard supplémentaire resserre encore la limite.
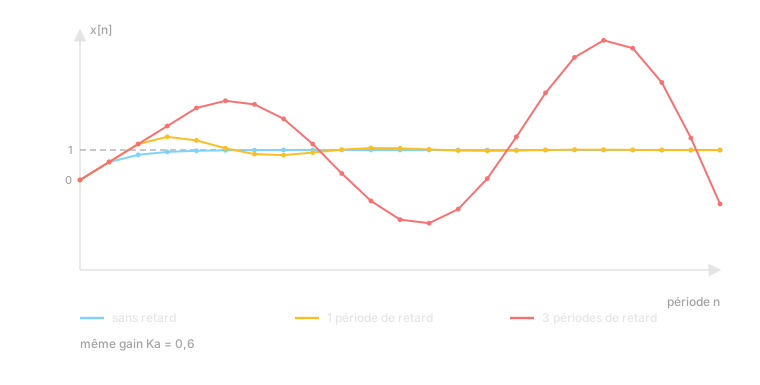
Figure 5. Le même gain, , avec trois retards différents. Sans retard, la boucle se stabilise en douceur. Avec une période, elle oscille puis se stabilise. Avec trois périodes, le même gain devient instable et les oscillations grandissent.
C'est tout l'argument derrière « attendre les données avant de réagir à nouveau ». Quand une mesure est lente (attribution publicitaire, versements, échéance d'une prédiction), la bonne décision est de baisser le gain : réagir moins fort, ou moins souvent.
8. La couche pratique
Les boucles réelles ajoutent quelques éléments que les calculs propres laissent de côté :
- La saturation. Les actionneurs ont des limites : une vanne ne s'ouvre que jusqu'à un certain point, un budget ne peut dépenser qu'un certain montant. Dessinée comme un bloc avec une courbe plafonnée, la saturation sert aussi de protection.
- Les limites de vitesse. Elles plafonnent la vitesse de variation d'une entrée, pour qu'une mauvaise décision ne puisse pas emmener le système loin.
- Le gain réglable. Le gain est ajusté en fonctionnement, souvent par une boucle externe plus lente. On le dessine avec une flèche en diagonale à travers le bloc.
- Les verrouillages. Ce sont des arrêts durs placés hors de la logique de régulation. Sur une installation, le système de sécurité est séparé du régulateur de procédé, et l'opérateur ne peut pas le modifier.
- L'identification. Mesurer comment le procédé répond, avec une entrée fixe en boucle ouverte, avant de fermer la boucle. On ne règle pas un gain qu'on n'a pas mesuré.
Notation utilisée dans cette section
| Symbole | Signification |
|---|---|
| Consigne | |
| Sortie | |
| Erreur : consigne moins mesure | |
| Commande : la sortie du régulateur | |
| Fonctions de transfert du procédé, du régulateur, du capteur | |
| Un gain, souvent celui qu'on règle | |
| Variable de Laplace (temps continu). est un intégrateur | |
| Variable du temps discret. est une période de retard, un cumul | |
| , | Temps mort de secondes, ou de périodes |
| Coefficient d'amortissement, pulsation propre |
Les autres pages réutilisent certaines lettres pour leurs propres grandeurs (dans l'article sur l'argent, désigne les prélèvements et le rendement de l'épargne). Chaque page définit ses symboles là où ils apparaissent.
Pour aller plus loin
- L'argent comme système asservi : intégrateurs, rétroaction positive, tampon à réponse pile et boucle retardée, appliqués à l'épargne et à une entreprise.
- L'autonomie d'un agent comme gain de boucle : gain réglable, saturation, verrouillages et boucle externe de réglage, appliqués aux agents IA.
- Un cadre inspiré des circuits pour les systèmes de fabrication : dynamique du second ordre et amortissement sur une ligne de production.
- Tout ce que je construis est une boucle de régulation : la version courte, sans les calculs.